Robotik 01.03.2022
CME-Artikel: Roboterassistierte Magentumorchirurgie – Fokus Anastomosentechniken

Erweitern Sie Ihre CME-Punkte, indem Sie nach dem Lesen des Artikels die Fragen dazu auf der eAkademie des BDC beantworten! Der Artikel „Roboterassistierte Magentumorchirurgie ꟷ Fokus Anastomosentechniken“ ist für BDC-Mitglieder drei Monate kostenlos in ihr Konto gebucht! Loggen Sie sich auf www.bdc-eakademie.de ein: Einfach starten!
Die onkologische Resektion beim Magenkarzinom bildet einen zentralen Bestandteil des multimodalen Therapiekonzeptes mit dem Anspruch, den Tumor in toto und sicher für den Patienten zu entfernen. Während die erste laparoskopische Gastrektomie von Kitano im Jahre 1994 durchgeführt wurde [1] ist nach Entwicklung und klinischer Erprobung der ersten robotischen Operationssysteme die robotisch-assistierte minimalinvasive D2-Gastrektomie zum ersten Mal im Jahre 2002 in Japan beschrieben worden [2]. Seitdem sind zwei Jahrzehnte vergangen und die Erfahrung, die zwischenzeitlich auf dem Gebiet der robotischen Gastrektomie gesammelt wurde, stammt größtenteils auch aus Asien [3].
Eine Meta-Analyse von Guerrini et al. kam 2020 zu dem Ergebnis, dass die robotisch-assistierte Gastrektomie im Vergleich zur laparoskopischen Gastrektomie zwar mit einer längeren Operationsdauer verbunden war, jedoch weniger intraoperativer Blutverlust und seltener schwerwiegende postoperative Komplikationen mit einem Clavien-Dindo-Grad ≥ 3 zu verzeichnen waren [4]. Die Meta-Analyse umfasste 40 Studien mit insgesamt 17.712 Patient:innen und äußerte sich zur onkologischen Sicherheit dahingehend, dass die mittlere Anzahl der resezierten Lymphknoten in der robotischen Gruppe signifikant höher war als bei der laparoskopischen Gruppe, die oralen und aboralen Abstände zwischen Tumor und Resektionslinie jedoch nicht unterschiedlich waren. Weitere retrospektive Analysen kommen insgesamt tendenziell zu dem Ergebnis, dass die robotische Gastrektomie mindestens gleichwertig gegenüber der laparoskopischen oder offenen Gastrektomie ist bezüglich onkologischer Outcomekriterien. Van Boxel et al. fassen die Datenlage hierzu übersichtlich in ihrem Review von 2019 zusammen [3]. Um einen tatsächlichen signifikanten Unterschied der minimalinvasiven Verfahren zu ermitteln, wird es jedoch notwendig sein, prospektive randomisierte und standardisierte Analysen mit ausreichenden Fallzahlen abzuwarten, da unterschiedliche Resektions- und Rekonstruktionstechniken die Vergleichbarkeit der zitierten Studien erschwert.
Insgesamt wird es schwierig sein, einen Vorteil der robotisch-assistierten Vorgehensweise gegenüber der konventionellen Laparoskopie nachzuweisen. Ojima et al. konnten beispielsweise in einer randomisierten klinischen Studie zeigen, dass die robotische Technik im Vergleich zur laparoskopischen Gastrektomie die Rate an postoperativen intraabdominellen Infektionen nicht verringerte [5]. Selbst im Vergleich zwischen der laparoskopischen Technik zur offenen Gastrektomie konnte in prospektiven europäischen Studien keine Überlegenheit nachgewiesen werden [6]. Ein eindeutiger Benefit ist nach robotisch-assistierter Technik nicht abschließend nachgewiesen.
Im Vergleich zur Ösophagusresektion, die als Zwei-Höhlen-Eingriff durchgeführt wird, kann die robotisch-assistierte Gastrektomie als rein abdomineller Ein-Höhlen-Eingriff verhältnismäßig einfach durchgeführt werden und bietet einen guten Einstieg in die minimalinvasive Chirurgie des oberen Gastrointestinaltraktes mit einer kürzeren Lernkurve [7]. Allerdings stellt die Anlage der Anastomosen bei der robotischen Magentumorchirurgie einen besonderen und anspruchsvollen Schritt der Operation dar. Im folgenden Beitrag soll daher der Schwerpunkt auf die verschiedenen Anastomosentechniken zur Rekonstruktion nach robotisch-assistierter Gastrektomie gelegt werden. Wir werden auf die End-zu-Seit-Ösophagojejunostomie als Zirkularstapler-Anastomose mit Roux-Y-Rekonstruktion eingehen, die einzelnen Arbeitsschritte erläutern, alternative Anastomosentechniken beleuchten und hierfür die aktuelle Literatur zusammenfassen.
Arbeitsschritte der End-zu-Seit-Ösophagojejunostomie
Die Anlage der Ösophagojejunostomie zur Kontinuitätswiederherstellung nach robotisch-assistierter Gastrektomie erfolgt standardmäßig als End-zu-Seit Anastomose unter Zuhilfenahme eines Zirkularstaplers (in domo mit dreireihiger Klammernahtreihe, „Tristapler“). Zur einfacheren Präparation des Magens bietet sich ein frühes Absetzen des Magens am Pylorus mittels Linearstapler an, sodass das Präparat in toto in den linken Oberbauch mobilisiert werden kann. Nun erfolgt die D2-Lymphadenektomie und die vollständige Gastrolyse, bis der Magen und der distale Ösophagus im unteren Mediastinum freipräpariert sind. Am gastroösophagealen Übergang wird der Magen vom Ösophagus mittels Elektrokauter abgesetzt. Ist der Ösophagus eröffnet, wird ein Schlundrohr peroral soweit vorgeschoben, dass die Spitze des Schlundrohres wenige Zentimeter aus der Absetzungsstelle herausragt. Nun wird eine fortlaufende Naht einem monofilen, nicht-resorbierbaren Faden zirkulär entlang des Randes der Ösophagotomie, im Sinne einer Tabaksbeutelnaht vorgelegt. Hierbei kann das vorgeschobene Schlundrohr an der Spitze gefasst und soweit luxiert werden, dass die spannungsfreie orthogonale Anlage der fortlaufenden Naht gelingt.
Ist die Naht vorgelegt, wird nun die Andruckplatte über eine vorher durchgeführte Mini-Laparotomie unter Verwendung eines Alexis®-Ringretraktors nach abdominell vorgebracht und über den Assistententrokar mit der laparoskopischen Kopffasszange in den Ösophagusstumpf eingeführt. Die vorgelegte Naht wird zugezogen und geknotet, wobei zu beachten gilt, dass der Faden nicht abreißt. Nach Platzieren der Andruckplatte wird der verwendete Faden entweder erneut verwendet oder ein neuer gleichartiger Faden eingebracht und fortlaufend zirkumferenziell genäht, sodass eine zweite Nahtreihe den festen Verschluss mit der Andruckplatte sicherstellt. Das Resektat selbst wird über die Mini-Laparotomie aus dem Situs entfernt und zur pathologischen Begutachtung eingesandt.
Zur erfolgreichen Roux-Y-Rekonstruktion ist die Bildung einer alimentären Jejunalschlinge und eine Fußpunktanastomosierung mit der pankreatikobiliären Dünndarmschlinge notwendig. Hierfür wird das Jejunum circa 20 cm nach dem Treitz’schen Band mittels Stapler abgesetzt und geprüft, ob die entstandene alimentäre Jejunalschlinge spannungsfrei antekolisch oder gegebenenfalls retrokolisch (Standard in domo: retrokolisch) zum Hiatus hochgezogen werden kann. Kommt die pankreatikobiliäre Schlinge locker neben dem alimentären Trakt circa 60 cm nach vorgesehener Ösophagojejunostomie zu liegen, so wird mit der Anlage der Fußpunktanastomose fortgefahren. Dies gelingt mittels kurzstreckiger Eröffnung beider Jejunalschlingen durch Elektrokauterisation und Einführen eines Linearstaplers (z. B. 45 mm) über beide Jejunotomien zur Herstellung einer isoperistaltischen Seit-zu-Seit-Jejuno-Jejunostomie. Die roboter-assistierte Technik kann bis zu diesem Zeitpunkt genutzt werden, um die Eintrittsstelle des Linearstaplers durch eine Z-Naht zu verschließen. Ebenso ist es jedoch möglich, bei guter Exposition und schlanker Konstitution der Patientin oder des Patienten die entsprechenden Dünndarmabschnitte durch den zuvor eingebrachten Alexis®-Retraktor nach extrakorporal zu luxieren, um offen chirurgisch die Anastomose anzulegen.
Die Operateurin bzw. der Operateur an der Konsole wäscht sich steril ein und tritt zum Operationstisch hinzu, von dem der Da Vinci-Roboter zwischenzeitlich abgekoppelt wurde. Die vorbereitete Jejunalschlinge wird nun an den Hiatus hochgezogen und zur Vorbereitung des Zirkular-Staplers durch zwei Alice-Klemmen aus der Mini-Laparotomie nach außen luxiert. Nun erfolgt offen chirurgisch die Entfernung der Klammern und je nach Weite des Dünndarms und des Ösophagus wird der 25er- bzw. 28er-Zirkularstapler in die Jejunalschlinge eingeführt. Unter Beachtung der regelrechten und lockeren Lage der Schlinge ohne axiales Verdrehen wird sodann die Nadel des Zirkularstaplers ausgefahren und mit der Andruckplatte konnektiert.
Nach Betätigung des Staplers wird der Zirkularstapler aus dem hochgezogenen Jejunum zurückgezogen und der überstehende Rest wird auf wenige Zentimeter gekürzt unter erneutem Einsatz eines Linearstaplers (z. B. der Länge 45 mm oder 60 mm). Dieser Teil der hochgezogenen Schlinge bildet einen geringfügigen Überstand, der u. a. auch als „Krückstock“ bezeichnet wird. Diese Klammernahtreihe kann auch in Abhängigkeit vom hausinternen Standard übernäht werden.
Über die Mini-Laparotomie gelangt die Hand des Operateurs an die nun angefertigte Ösophagojejunotomie und eine weiche Magensonde kann unter kontrollierten Bedingungen durch die Kolleginnen und Kollegen der Anästhesie eingeführt werden, sodass diese sicher palpatorisch über die Anastomose hinausgeht und im Jejunum zu liegen kommt. Abschließend wird die Anastomose entlang der Klammernahtreihe geprüft (Blautest oder Lufttest) und ggf. übernäht. Zur zusätzlichen Absicherung der Anastomose können Einzelknopfnähte angebracht werden, wozu sich der Einsatz eines monofilen, resorbierbaren Fadens der Stärke 4 bis 0 anbietet. Die Phase der Anastomosen-Anlage und Rekonstruktion der ösophago-intestinalen Passage ist schließlich beendet und die Operation wird fortgeführt.
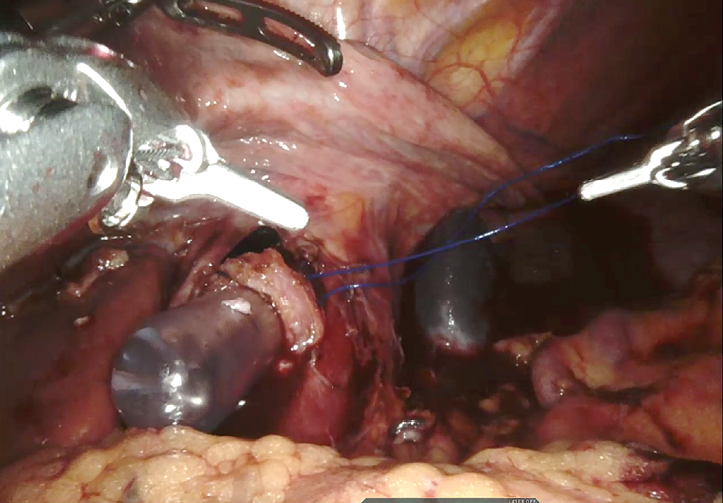
Abb. 1: Eröffneter distaler Ösophagus mit einliegendem Schlundrohr und vorgelegter Tabaksbeutelnaht.
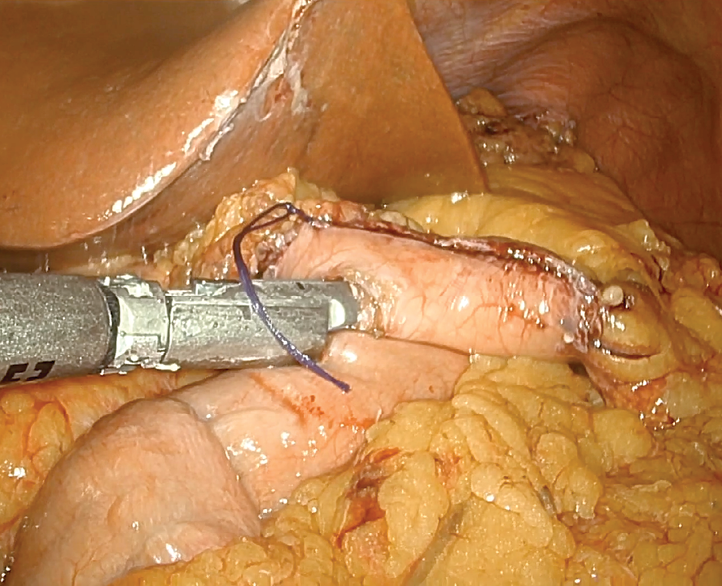
Abb. 2: Anlage einer isoperistaltischen Seit-zu-Seit-Anastomose mittels Linearstapler, hier am Beispiel einer distalen Gastrektomie mit Anlage einer isoperistaltischen Seit-zu-Seit-Gastrojejunostomie mit konventionellem Stapler (nicht robotischer Stapler).
Weitere Anastomosentechniken und Diskussion
Die oben aufgeführte Darstellung bietet insofern divergierende Möglichkeiten für Anastomosen- und Rekonstruktionstechniken, als dass verschiedene Alternativen zur Ösophagojejunostomie beschrieben wurden und auch beispielsweise die alimentäre Jejunalschlinge entweder ante- oder retrokolisch platziert werden kann und somit Variationen möglich sind. Insgesamt lässt sich konstatieren, dass in der Literatur unterschiedliche Techniken beschrieben werden und eine einheitliche Nomenklatur zur besseren Vergleichbarkeit der Anastomosen fehlt. In unserem Beispiel wird ersichtlich, dass es durchaus möglich und vielleicht sogar sinnvoll ist, Techniken aus der offenen und konventionell-laparoskopischen Chirurgie nahtlos in die robotische Chirurgie zu übertragen. Insbesondere bei der Implementierung einer neuen robotisch-assistierten Technik ist es ratsam, vorhandene Techniken zu nutzen.
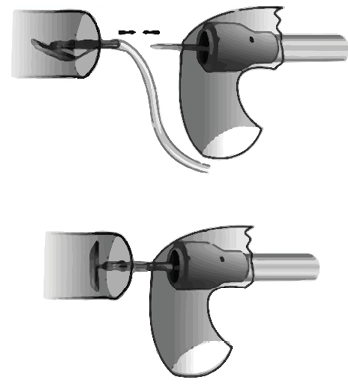
Abb. 3: Schematische Darstellung einer End-zu-Seit-Ösophagojejunostomie als Zirkularstapler-Anastomose (hier am Beispiel des OrVil®-Systems nach Knight et al. [8]). Gezeigt wird die Konnektion zwischen Andruckplatte und Stapler.
Alternativ zur End-zu-Seit-Ösophagojejunostomie kann eine Seit-zu-Seit-Anastomose mittels Linearstapler erfolgen [9]. Diese hat den Vorteil, dass sie tendenziell kostengünstiger ist und komplett robotisch durchgeführt werden kann. Es ist allerdings anzumerken, dass durch den Einsatz des Linearstaplers zwangsläufig ein transmuraler Defekt entsteht, der abschließend durch eine zusätzliche Naht versorgt werden muss wie bei der Fußpunktanastomose auch.
Die Seit-zu-Seit-Ösophagojejunostomie mit Linearstapler-Anastomose wird in der Literatur als komplett robotisch angelegte Anastomose behandelt, wobei Ojima et al. eine sogenannte „Loop“-Rekonstruktion zur Kontinuitätswiederherstellung vorstellen [11]. Hierbei wird ein ausreichend vom Treitz’schen Band entferntes Dünndarmsegment als ganze Schlinge an den Hiatus hochgezogen und eine Seit-zu-Seit-Ösophagojejunostomie mittels Linearstapler angelegt. Die Fußpunktanastomose wird ebenfalls durch einen Linearstapler als Seit-zu-Seit-Jejunojejunostomie hergestellt. Das Besondere an dieser antekolischen Technik ist jedoch, dass ein überflüssiges Dünndarm-Zwischensegment zwischen Fußpunktanastomose und Ösophagusanastomose mittels Linearstapler entfernt wird.
Die Vergleichbarkeit zwischen den verschiedenen Anastomosen- und Rekonstruktionstechniken ist ferner eingeschränkt, zumal verschiedenste, teilweise nicht erfassbare Faktoren die Qualität der Anastomose beeinflussen können wie z. B. die Maschenzahl der Nahtreihe, jedoch auch die Spannung an der Naht sowie das Nahtmaterial. Die Befürworter der komplett robotisch durchgeführten Anastomosen führen jedoch eine maximal freie und möglicherweise besser kontrollierbare Anastomosen-Anlage als einen potenziellen Vorteil dieser Technik an. Die Bedeutung der robotisch-assistierten Magentumorchirurgie wird anhand von prospektiven Studien zu klären sein.
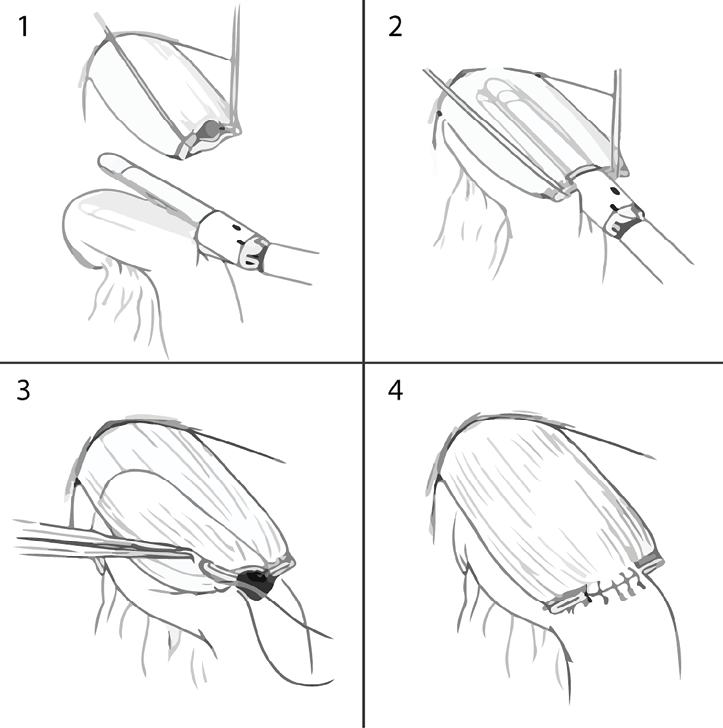
Abb. 4: Schematische Darstellung der Seit-zu-Seit Ösophagojejunostomie als Linearstapler-Anastomose (nach Chang et al. [10]). In Ansicht 3 wird die zusätzliche Defektübernähung mit fortlaufender Naht gezeigt.
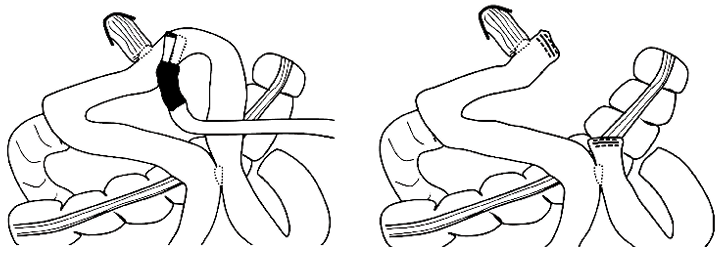
Abb. 5: Schematische Darstellung der antekolischen Rekonstruktion (nach Ojima et al. [11]).
Literatur
[1] S. Kitano, Y. Iso, and M. Moriyama, “Laparoscopy-assisted billroth I gastrectomy,” Surg. Laparosc. Endosc., vol. 4, no. 2, pp. 146–148, 1994.
[2] M. Hashizume et al., “Early experiences of endoscopic procedures in general surgery assisted by a computer-enhanced surgical system,” Surg. Endosc. Other Interv. Tech., vol. 16, no. 8, pp. 1187–1191, May 2002.
[3] G. I. van Boxel, J. P. Ruurda, and R. van Hillegersberg, “Robotic-assisted gastrectomy for gastric cancer: a European perspective,” Gastric Cancer, vol. 22, no. 5. Springer, pp. 909–919, 05-Sep-2019.
[4] G. P. Guerrini et al., “Robotic versus laparoscopic gastrectomy for gastric cancer: The largest meta-analysis,” International Journal of Surgery, vol. 82. Elsevier, pp. 210–228, 01-Oct-2020.
[5] T. Ojima et al., “Short-term Outcomes of Robotic Gastrectomy vs Laparoscopic Gastrectomy for Patients With Gastric Cancer: A Randomized Clinical Trial,” JAMA Surg., vol. 156, no. 10, pp. 954–963, Oct. 2021.
[6] A. van der Veen et al., “Laparoscopic Versus Open Gastrectomy for Gastric Cancer (LOGICA): A Multicenter Randomized Clinical Trial,” J. Clin. Oncol., vol. 39, no. 9, pp. 978–989, Mar. 2021.
[7] P. P. Grimminger and H. F. Fuchs, “Minimalinvasive und robotisch assistierte Operationstechniken in der onkologischen Magen- und Ösophaguschirurgie,” Chirurg, vol. 88, no. 12. pp. 1017–1023, 2017.
[8] B. C. Knight, S. J. Rice, P. G. Devitt, A. Lord, P. A. Game, and S. K. Thompson, “Proximal anastomosis using the OrVil circular stapler in major upper gastrointestinal surgery,” J. Gastrointest. Surg., vol. 18, no. 7, pp. 1345–1349, 2014.
[9] A. R. Dias et al., “Robotic gastrectomy: Technique standardization,” Arq. Bras. Cir. Dig., vol. 33, no. 3, 2020.
[10] K. K. Chang, M. S. Patel, and S. S. Yoon, “Linear-Stapled Side-to-Side Esophagojejunostomy with Hand-Sewn Closure of the Common Enterotomy After Prophylactic and Therapeutic Total Gastrectomy,” J. Gastrointest. Surg., vol. 21, no. 4, pp. 712–722, Apr. 2017.
[11] T. Ojima, M. Nakamura, and H. Yamaue, “Full robotic Roux-en-Y reconstruction after gastrectomy for gastric cancer: a loop reconstruction technique,” Updates Surg., vol. 72, no. 4, pp. 1279–1281, Dec. 2020.
Korrespondierender Autor:
Prof. Dr. Dr. med. Thomas Schmidt
Klinik und Poliklinik für Allgemein-, Viszeral-, Tumor- und Transplantationschirurgie
Universitätsklinikum Köln
Kerpener Straße 62
50937 Köln
Dr. med. Jin-On Jung
Klinik und Poliklinik für Allgemein-, Viszeral-, Tumor- und Transplantationschirurgie
Universitätsklinikum Köln
Dr. med. Benjamin Babic
Klinik und Poliklinik für Allgemein-, Viszeral-, Tumor- und Transplantationschirurgie
Universitätsklinikum Köln
Chirurgie
Jung JO, Schmidt T, Babic B: CME-Artikel: Roboterassistierte Magentumorchirurgie | Fokus Anastomosentechniken. Passion Chirurgie. 2022 März; 12(03): Artikel 03_04.
Diesen Artikel finden Sie auf BDC|Online (www.bdc.de) unter der Rubrik Wissen | Fachgebiete | Fachübergreifend


CME-Artikel
CME-Artikel 01.06.2025
CME-Artikel: Aktueller Stand der minimalinvasiven Viszeralchirurgie – Was hat bereits Einzug in den klinischen Alltag erhalten?
Die minimalinvasive Chirurgie (MIC) hat in den letzten Jahrzehnten einen revolutionären Wandel in der operativen Medizin eingeleitet. Einen bedeutenden Meilenstein stellt die Laparoskopie dar, deren...
Zum Artikel
Viszeralchirurgie 01.03.2025
CME: Neues aus der aktualisierten S3-Leitlinie zur Diagnostik, Therapie und Nachsorge der peripheren arteriellen Verschlusskrankheit
Die periphere arterielle Verschlusskrankheit (pAVK) ist eine häufige Erkrankung, die mit einer signifikanten Morbidität und Mortalität einhergeht. Sie betrifft ca. 237 Millionen Menschen weltweit...
Zum Artikel
Viszeralchirurgie 01.12.2023
CME-Artikel: Der Thoraxmagen
Ein Thoraxmagen tritt selten auf. Daher wird die Diagnose oft erst spät gestellt und eine entsprechende Therapie eingeleitet. Am Universitätsklinikum Augsburg wurden in den letzten 20 Jahren (von...
Zum Artikel